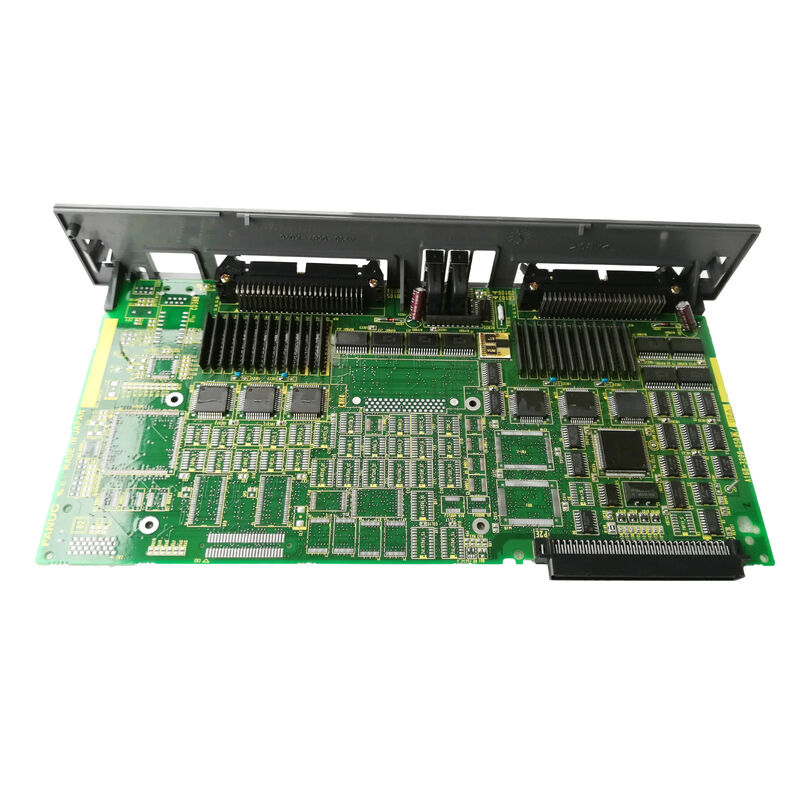
A16B-3200-0071 FANUC 로봇 CPU 고속 수학적 PCB 전용 수학 공동 프로세서 / 운동학 / 궤도 계획 / 로봇 컨트롤러
수학적 CPU 전용 수학 프로세서
A16B-3200-0071은 일반용 CPU 보드가 아닙니다. 그것은 전문적인 수학적 공동 프로세서입니다. 로봇 제어에서 가장 계산이 많은 계산에 전념 한 보드입니다.
산업용 로봇의 움직임은 연속적인 실시간 수학 계산을 필요로 합니다.
전진 및 역역학:각 세르보 업데이트 사이클에서 컨트롤러는 3차원 공간에서 로봇의 최종 효과점 위치와 관절 각을 연결하는 운동 방정식을 해결해야 합니다.이것은 6개의 결합된 비선형 방정식을 해결하는 것을 포함합니다., 그리고 세르보 업데이트 속도에서 매우 시간 민감합니다.
궤도 중복:점에서 점으로 부드럽게 이동하려면 6개의 관절에 대한 연속 위치, 속도, 가속 값을 동시에 계산해야 합니다.프로그램된 경로에서 각 인터폴레이션 단계로.
좌표 변환:세계 좌표 (카르테시안 X/Y/Z), 도구 좌표, 합동 좌표 (~) 와 역 좌표 (~) 를 각 업데이트 주기로 변환합니다.3차원 공간에서의 변환과 회전은 격렬 수학을 집중적으로 필요로 합니다..
충돌 방지 계산:더 고급 로봇 애플리케이션은 3D 배제 구역에 대한 실시간 검사를 계산합니다.
A16B-3200-0071은 이 수학적 작업 부하에 전용 실리콘 자원을 제공합니다.수학적 부담 없이 반응 속도를 늦추지 않고.
주요 제품 정보
| 매개 변수 |
가치 |
| 종류 |
고속 수학적 CPU PCB |
| 적용 |
FANUC 로봇 컨트롤러 |
| 무게 |
00.69kg (1.51파운드) |
| 카테고리 |
로봇 제어 |
| 시리즈 |
A16B-3200 |
왜 별도의 수계판 이 필요 합니까?
자연스러운 질문입니다. 왜 더 강력한 메인 CPU에 모든 것을 통합하기보다는 전용 보드에 계산 처리 작업을 분리해야 할까요?
역사적 배경:The A16B-3200-0071 was designed in an era when dedicated floating-point and DSP co-processors provided significantly higher arithmetic throughput than general-purpose CPUs — particularly for the trigonometric and matrix operations central to robotics전용 수학적 보드를 사용하는 것은 그 시대의 엔지니어링 최적이었습니다.
신뢰성 및 운용성:Separating the arithmetic function onto a dedicated board means that an arithmetic processor failure is resolved by replacing one specific board — without affecting the main CPU board or the rest of the controller electronics.
평행 계산:계산판과 주 CPU는 병렬로 작동할 수 있습니다. 계산판은 다음 궤도 세그먼트를 계산하고, 주 CPU는 I/O 투표, 프로그램 로딩,그리고 운영자 통신.
적용 시나리오
로봇 컨트롤러 계산 오류:FANUC 로봇 컨트롤러는 궤도 실행에서 오류를 일으키고, 운동 경로 오차, 운동 계산 오류 또는 처리 계층을 가리키는 로봇 특수한 알람을 발생시킵니다.A16B-3200-0071 계산판이 오류로 확인되었습니다.. 교체 올바른 운동 및 궤도 계산을 복원합니다.
컨트롤러 현대화:오래된 FANUC 로봇 컨트롤러가 저장 후 다시 사용 됩니다.A16B-3200-0071은 모든 중요한 처리 보드가 잘 알려진 상태에서 있는지 확인하기 위해 체계적인 전자 리뉴얼의 일부로 교체됩니다..
FAQ
Q1: 어떤 종류의 로봇 컨트롤러가 A16B-3200-0071을 사용합니까?
A16B-3200-007x 계열은 A16B-3200-0070 (LR Mate 100 메인 CPU) 인접성을 기반으로 FANUC 로봇 컨트롤러와 연관되어 있습니다. LR Mate 및 관련 컴팩트 로봇 컨트롤러 가족.제어기 문서에서 적용 가능한 로봇 제어기 모델을 확인합니다..
Q2: A16B-3200-0071 (수학적) 와 A16B-3200-0070 (주 CPU) 의 차이점은 무엇입니까?
A16B-3200-0070는 주요 CPU 보드입니다. 프로그램 실행, 통신, I/O 관리 및 전체 시스템 조정 처리.A16B-3200-0071은 기하학 및 궤도 계산에 전념하는 수학적 공동 프로세서입니다.두 보드는 동일한 컨트롤러에서 함께 작동합니다. 둘 다 혼자서는 로봇의 완전한 제어 기능을 제공하지 않습니다.
Q3: A16B-3200-0071을 교체하려면 로봇 프로그램 변경이 필요합니까?
제1호 로봇 프로그램 및 시스템 매개 변수는 SRAM 또는 FROM 모듈에 저장되어 있습니다. 계산 PCB와 별도로 A16B-3200-0071을 교체하는 것은 저장된 프로그램 또는 매개 변수 데이터에 영향을 미치지 않습니다.교체 장치를 설치 한 후, 컨트롤러가 다시 시작되고 계산판은 기존 시스템 구성을 사용하여 계산 역할을 재개합니다.
Q4: 어떤 경보가 A16B-3200-0071이 고장 났을 수 있음을 나타냅니다?
로봇 운동 계산 오류와 관련된 경보 횡단 경보, 운동 오류 코드, 위치 계산 오류 또는 외부 원인 (모터,인코더, 드라이브) 는 수학적 보드 장애를 나타낼 수 있습니다. 수학적 처리 계층에 특화된 경보는 해당 FANUC 로봇 제어기 유지 관리 설명서에 문서화되어 있습니다.

 귀하의 메시지는 20-3,000 자 사이 여야합니다!